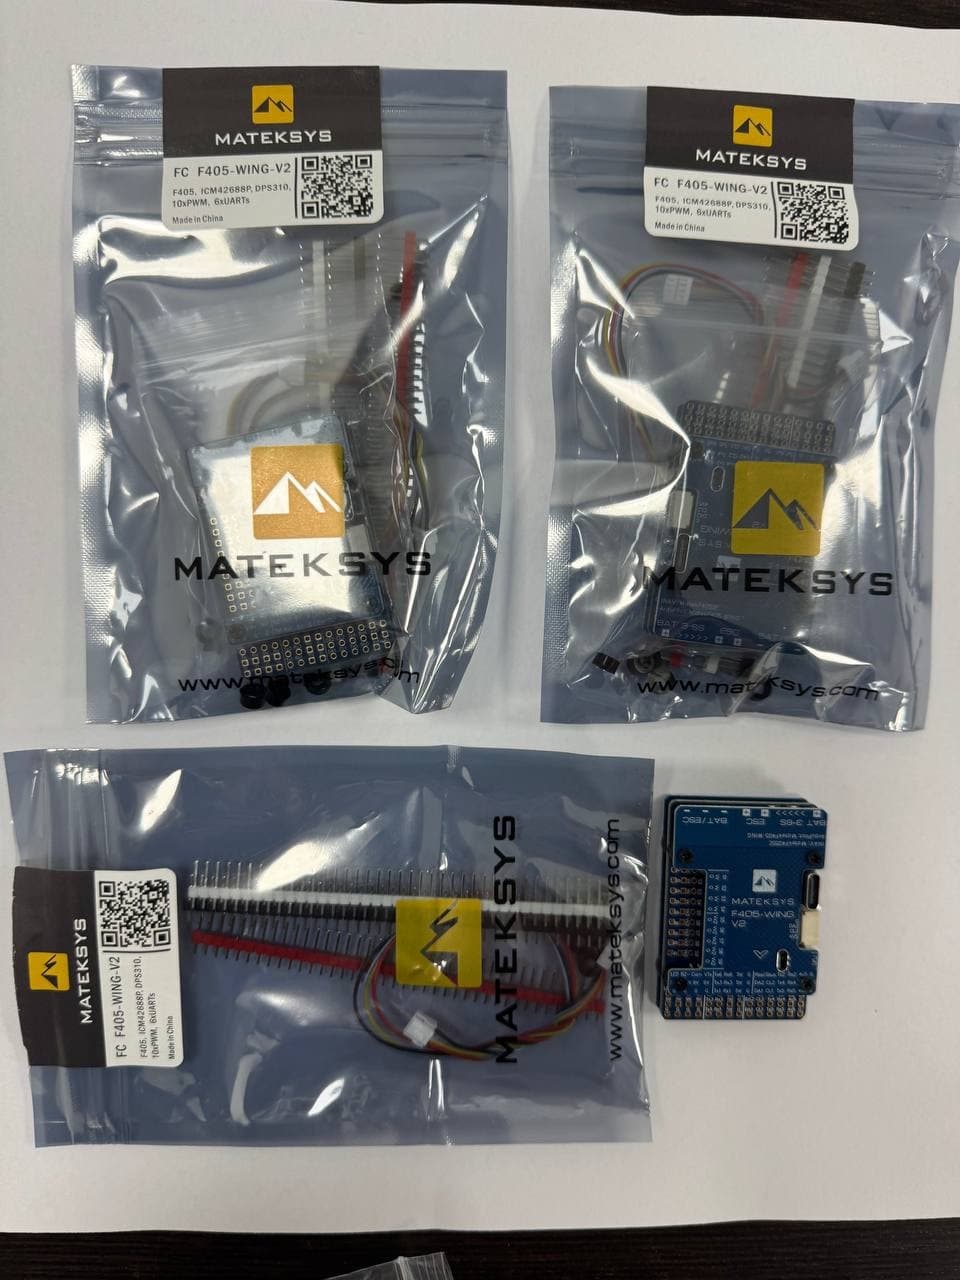
Спочатку виберіть точну ціль прошивки.
Збережіть поточну конфігурацію і зіставте повне маркування контролера з документацією INAV. Номер процесора F405 або H743 недостатній для вибору target. Версія конфігуратора також має відповідати встановленій прошивці.
Перевірте модель до налаштування режимів.
Без пропелера переконайтеся, що рух тривимірної моделі відповідає нахилам плати. Виберіть схему літака, призначте виходи та перевірте напрямки сервоприводів і стабілізаційних відхилень. Не компенсуйте помилкову орієнтацію плати випадковими реверсами каналів.
GNSS і живлення перевіряйте окремо.
Зіставте UART із фізичним підключенням, перевірте тип приймача та значення напруги батареї. Для навігаційних режимів потрібні коректні початкові дані; наявність перемикача режиму не означає готовність усієї системи.
Завершіть стендовим чеклістом.
Перевірте втрату RC-зв'язку, збереження параметрів після перезапуску та поведінку сервоприводів при ввімкненні. Налаштування аварійних режимів звіряйте з документацією саме вашої версії INAV. Не починайте випробування з невирішеними попередженнями конфігуратора.
Практична послідовність початкової перевірки літака: від точної цілі прошивки до правильної роботи поверхонь. Значення параметрів залежать від моделі, тому універсального готового дампу тут немає.
Контрольні точки до першого використання
Ідентифікація
- Що має бути перевірено
- Модель, ревізія та рекомендована ціль INAV
- Причина зупинитися
- Ціль обрана за схожою назвою плати
Живлення
- Що має бути перевірено
- Напруга периферії та сервоприводів відповідає їхнім паспортам
- Причина зупинитися
- Нестабільність, нагрівання або перезапуски
Геометрія
- Що має бути перевірено
- Рух моделі правильно відображається у конфігураторі
- Причина зупинитися
- Переплутані осі або орієнтація контролера
Виходи
- Що має бути перевірено
- Кожен вихід і напрямок поверхні перевірено без пропелерів
- Причина зупинитися
- Реальна реакція не відповідає очікуваній
Навігація
- Що має бути перевірено
- Потрібні датчики визначені та налаштовані
- Причина зупинитися
- Є помилки датчиків або невідомі попередження
Таблиця не замінює повну документацію INAV і передстартову перевірку конкретної моделі. Підтримка плати залежить від версії прошивки.
Приклад: F405-WING-V2
Для F405-WING-V2 Matek зазначає ціль MATEKF405SE. Це приклад, чому шукати файл лише за написом F405 недостатньо. Перевірте актуальну сторінку плати та примітки до потрібної версії INAV; старий відеоурок може описувати іншу ревізію.
Перед оновленням збережіть конфігурацію та перелік підключень. Після зміни основної версії перевірте сумісність параметрів, а не вставляйте старий дамп без аналізу. Окремо зіставте карту фізичних контактів із призначеннями в конфігураторі.
Типові помилки початкової перевірки
Рух стіків і реакція стабілізації є різними перевірками. Правильний напрямок ручного керування ще не доводить правильну компенсацію нахилу. Виконуйте перевірки з вимкненим силовим приводом або знятими пропелерами, не виправляйте механічну чи електричну помилку випадковою зміною кількох параметрів.
Якщо GNSS визначився, це не підтверджує роботу компаса чи датчика повітряної швидкості. Перевіряйте кожен датчик окремо. Зберігайте короткий журнал: версія, змінений параметр, очікуваний результат і фактична поведінка. Так простіше відкотити невдалу зміну та отримати предметну консультацію.
Контрольний список
- Збережено початкову конфігурацію й схему підключень.
- Прошивка відповідає точній платі.
- Орієнтацію і напрямки перевірено окремими тестами.
- Немає невияснених помилок живлення, виходів або датчиків.